
 摘要:
机器人的动力来源通常是电动机,而电机的功率、扭矩和转速是影响机器人性能的重要因素。本文将从功率、扭矩和转速角度出发,为机器人选择最优电机提供一些实用的方法和技巧。一:电机功...
机器人的动力来源通常是电动机,而电机的功率、扭矩和转速是影响机器人性能的重要因素。本文将从功率、扭矩和转速角度出发,为机器人选择最优电机提供一些实用的方法和技巧。
一:电机功率的计算方法
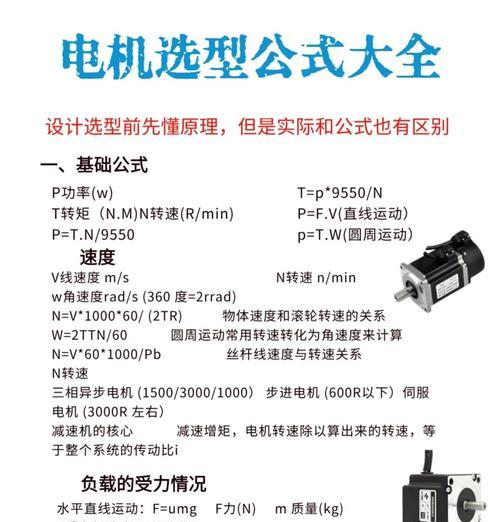
电机功率是指电机的输出功率,通常用于确定所需的电机容量。电机功率的计算方法是根据工作负载所需的功率大小确定的。通过工作负载的功率需求来计算电机功率,可以确保电机能够满足负载所需的功率。
二:扭矩的概念及其计算方法
扭矩是指力矩在转动物体上产生的效果,通常用于测量机器人所需的力矩。扭矩的计算方法是根据所需的力矩大小来确定的。通过确定所需的力矩,可以选择适合负载的电机。

三:转速的概念及其计算方法
转速是指电机在每分钟内的转数,通常用于测量机器人所需的旋转速度。转速的计算方法是根据所需的旋转速度来确定的。通过确定所需的旋转速度,可以选择适合负载的电机。
四:电机的类型及其特点
电机的种类很多,如直流电机、交流电机、步进电机等等。不同种类的电机具有不同的特点。在选择电机时,需要根据机器人应用的实际需要,选择适合的电机类型。
五:直流电机的优势和应用场景
直流电机是目前应用最广泛的一种电机,其优势在于具有高效率、高精度、高控制性和长寿命等特点。直流电机适合于需要频繁转速调整和反向转动的场合。

六:交流电机的优势和应用场景
交流电机也是一种常见的电机类型,其优势在于性价比高、维护简单、结构紧凑等特点。交流电机适合于需要稳定输出功率、并且转速较低的场合。
七:步进电机的优势和应用场景
步进电机是一种非常精密的电机类型,其优势在于具有精准控制、高扭矩、高精度等特点。步进电机适用于需要高精度定位、角度调整和旋转控制的场合。
八:减速器的作用及其种类
减速器是一种能够将电机输出转速降低的设备,其作用是使电机能够更好地满足负载需求。减速器的种类很多,如行星减速器、斜齿轮减速器等等,根据实际需要选择适合的减速器。
九:选型时需要考虑的因素
在选择适合机器人的电机时,需要考虑多个因素,如负载的功率、扭矩和转速要求、工作环境的温度和湿度等。只有在全面考虑这些因素的基础上,才能选择到最适合的电机。
十:电机的安装方式
电机的安装方式有很多种,如法兰式安装、轴承式安装等等。在安装电机时,需要根据实际情况选择适合的安装方式,并且保证安装牢固,以确保电机的稳定运行。
十一:电机的维护保养
电机的维护保养对于保证电机的正常运行非常重要。在平时使用中,应注意电机的清洁和润滑,及时发现和解决问题,保证电机的长期稳定运行。
十二:电机的故障分析与处理
电机出现故障时,需要进行及时的分析和处理。常见的电机故障有电机温度过高、轴承损坏、绝缘老化等,需要通过专业的维修技术进行处理。
十三:电机性能测试方法
对于已安装的电机,需要进行性能测试,以确保其正常运行。常见的电机性能测试方法有转速测量、扭矩测量、功率测量等。通过这些测试方法,可以评估电机的性能表现。
十四:电机的节能技术
在使用电机时,需要考虑节能问题,以降低能源消耗和成本开支。常见的电机节能技术有变频调速、无感矢量控制等,通过这些技术手段,可以实现有效的节能效果。
十五:结论和
机器人电机的选型和计算是机器人设计中非常重要的一个环节。在选择电机时,需要全面考虑负载需求、电机性能、安装方式和维护保养等多个方面。只有通过科学的选型和计算,才能为机器人的正常运行提供可靠的动力支持。